5.3.3 最短路径
原始讲义 · 非增强校订版 · 原书检索 · 文字用于定位,公式与图表请回原页核验 · 本次导入快照
## 5.3.3 最短路径
## 无权图
对于无权图(其实也可以用于权值相同的图),最短路径是指从一个顶点到另一个顶点经过的边数最少的路径。由于每条边的“权重”可以视为1,我们可以使用广度优先搜索(BFS)来寻找最短路径。BFS按层级遍历图,天然地保证了最先到达某个顶点的路径就是最短路径。
思路:使用广度优先搜索(BFS)。从源点开始,逐层向外扩展,第一次访问到某个顶点时,所经过的路径就是从源点到该顶点的最短路径。
步骤:
1. 初始化距离数组 dist,dist[start] = 0,所有其他顶点的距离为无穷大 ∞。同时,初始化路径数组path 用于记录前驱结点。
2. 创建一个队列,并将源点 start 入队。
3. 队列不为空则循环执行:
a. 从队头取出一个顶点 u。
b. 遍历 u 的所有邻接点 v。如果 v 尚未入队则将 v 入队并更新距离。
\*邻接矩阵代码如下,时间复杂度为O(n²):
<!-- verified-by-hand -->
> [!success] 已结合原文第 143 页及 Markdown 上下文人工校对
> 初始化源点和 BFS 主循环被错嵌进初始化 for;数组声明及注释也被 OCR 损坏。
void BFS_ShortestPath(MGraph G, int start)
{
int queue[MAXV], visited[MAXV] = {false};
int dist[MAXV], path[MAXV];
int front = 0, rear = 0;
for (int i = 0; i < G.numVertices; i++)
{
dist[i] = INT_MAX;
path[i] = -1;
}
dist[start] = 0;
queue[rear++] = start;
visited[start] = true;
while (front < rear)
{
int u = queue[front++];
for (int v = 0; v < G.numVertices; v++)
if (!visited[v] && G.Edge[u][v] == 1)
{
dist[v] = dist[u] + 1;
path[v] = u;
queue[rear++] = v;
visited[v] = true;
}
}
// 根据 dist 数组输出长度,根据 path 数组输出路径
}
void BFS_ShortestPath_AL(ALGraph G, int start)
{
int queue[MAXV];
int dist[MAXV], path[MAXV];
int front = 0, rear = 0;
for (int i = 0; i < G.numVertices; i++)
{
dist[i] = INT_MAX;
path[i] = -1;
}
dist[start] = 0;
queue[rear++] = start;
while (front < rear)
{
int u = queue[front++];
ArcNode *p = G.VerticesList[u].first;
while (p != NULL)
{
int v = p->adjvex;
if (dist[v] == INT_MAX)
{
dist[v] = dist[u] + 1;
path[v] = u;
queue[rear++] = v;
}
p = p->next;
}
}
// 根据 dist 数组输出长度,根据 path 数组输出路径
}
 原资料配图 · 转写内容请回源核验
 原资料配图 · 转写内容请回源核验
(b)
 原资料配图 · 转写内容请回源核验
(c)
 原资料配图 · 转写内容请回源核验
(d)
 原资料配图 · 转写内容请回源核验
 原资料配图 · 转写内容请回源核验
(f)
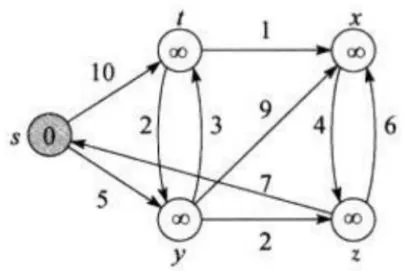
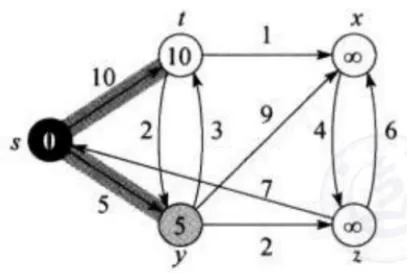
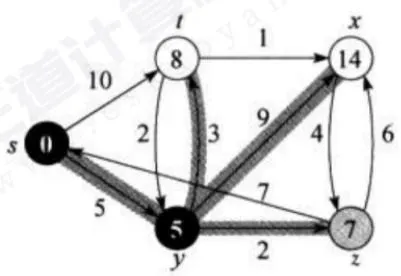
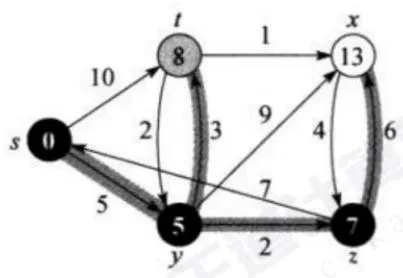
步骤:
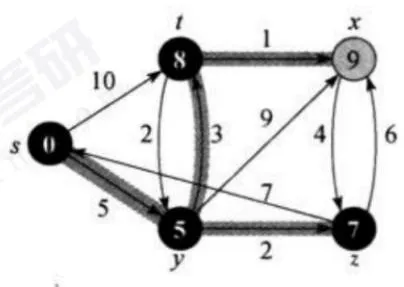
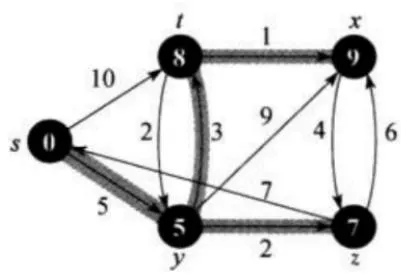
1. 初始化。初始化距离数组 dist,dist[s] = 0,所有其他顶点的距离为无穷大 ∞。同时,初始化路径数组path 用于记录前驱结点。
2. 循环直到所有顶点都已确定:
a. 每次选择距离dist 最小的、未选择过已确定顶点u。
b. 将顶点u 视为已确定的顶点,之后不再考虑。
c. 将 u 出发的所有邻接点 ν 做松弛:
if (dist[u] + w(u,v) < dist[v])
dist[v] = dist[u] + w(u,v)
void Dijkstra(MGraph G, int start)
{
int dist[MAXV], path[MAXV];
bool visited[MAXV] = {false};
for (int i = 0; i < G.numVertices; i++)
{
dist[i] = INT_MAX;
path[i] = -1;
}
dist[start] = 0;
for (int i = 0; i < G.numVertices; i++)
{
int u = -1, min_dist = INT_MAX;
for (int j = 0; j < G.numVertices; j++)
if (!visited[j] && dist[j] < min_dist)
{
min_dist = dist[j];
u = j;
}
if (u == -1) break;
visited[u] = true;
for (int v = 0; v < G.numVertices; v++)
if (!visited[v] && G.Edge[u][v] != 0 && dist[u] != INT_MAX && dist[u] + G.Edge[u][v] < dist[v])
{
dist[v] = dist[u] + G.Edge[u][v];
path[v] = u;
}
}
// 根据 dist 数组输出长度,根据 path 数组输出路径
}
void Dijkstra_AL(ALGraph G, int start)
{
int dist[MAXV], path[MAXV];
bool visited[MAXV] = {false};
for (int i = 0; i < G.numVertices; i++)
{
dist[i] = INT_MAX;
path[i] = -1;
}
dist[start] = 0;
for (int i = 0; i < G.numVertices; i++)
{
int u = -1, min_dist = INT_MAX;
for (int j = 0; j < G.numVertices; j++)
if (!visited[j] && dist[j] < min_dist)
{
min_dist = dist[j];
u = j;
}
if (u == -1) break;
visited[u] = true;
for (ArcNode *p = G.VerticesList[u].first; p != NULL; p = p->next)
{
int v = p->adjvex;
if (!visited[v] && dist[u] != INT_MAX && dist[u] + p->weight < dist[v])
{
dist[v] = dist[u] + p->weight;
path[v] = u;
}
}
}
// 根据 dist 数组输出长度,根据 path 数组输出路径
}
void Dijkstra_AL(ALGraph G, int start)
{
int dist[MAXV], path[MAXV];
bool visited[MAXV] = {false};
for (int i = 0; i < G.numVertices; i++) { dist[i] = INT_MAX; path[i] = -1; }
dist[start] = 0;
for (int i = 0; i < G.numVertices; i++)
{
int u = -1, min_dist = INT_MAX;
for (int j = 0; j < G.numVertices; j++)
if (!visited[j] && dist[j] < min_dist) { min_dist = dist[j]; u = j; }
if (u == -1) break;
visited[u] = true;
for (ArcNode *p = G.VerticesList[u].first; p; p = p->next)
{
int v = p->adjvex;
if (!visited[v] && dist[u] + p->weight < dist[v])
{
dist[v] = dist[u] + p->weight;
path[v] = u;
}
}
}
}
 原资料配图 · 转写内容请回源核验
 原资料配图 · 转写内容请回源核验
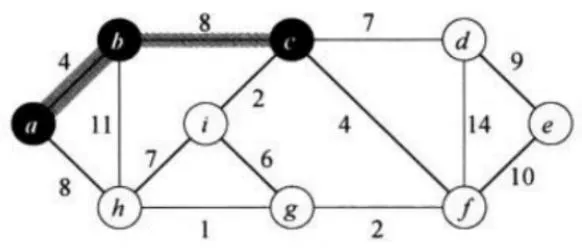 原资料配图 · 转写内容请回源核验
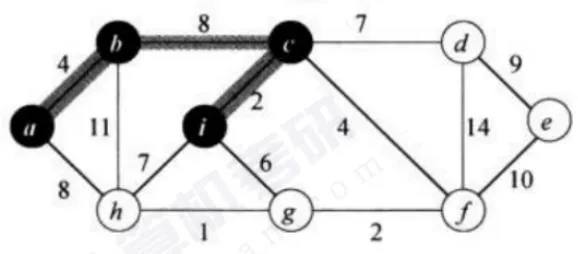 原资料配图 · 转写内容请回源核验
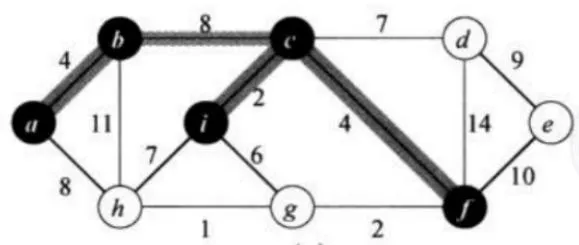 原资料配图 · 转写内容请回源核验
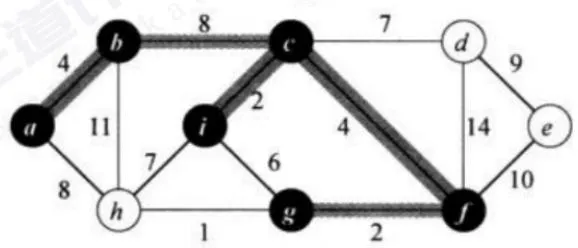 原资料配图 · 转写内容请回源核验
<!-- page 150 -->
 原资料配图 · 转写内容请回源核验
 原资料配图 · 转写内容请回源核验
 原资料配图 · 转写内容请回源核验
## 邻接矩阵
伪代码如下:
<!-- verified-by-hand -->
> [!success] 已结合原文第 150 页及 Markdown 上下文人工校对
> 原代码会把邻接矩阵中的无边值 0 当作更小边更新,且输出语句损坏、缺少 parent。
void Prim(MGraph G)
{
int cost[MAXV], parent[MAXV];
bool visited[MAXV] = {false};
int start = 0;
for (int i = 0; i < G.numVertices; i++)
{
cost[i] = G.Edge[start][i] != 0 ? G.Edge[start][i] : INT_MAX;
parent[i] = G.Edge[start][i] != 0 ? start : -1;
}
cost[start] = 0;
visited[start] = true;
for (int i = 1; i < G.numVertices; i++)
{
int min = INT_MAX, k = -1;
for (int j = 0; j < G.numVertices; j++)
if (!visited[j] && cost[j] < min)
{
min = cost[j];
k = j;
}
if (k == -1) break;
visited[k] = true;
// 输出边 <parent[k], k>
for (int j = 0; j < G.numVertices; j++)
if (!visited[j] && G.Edge[k][j] != 0 && G.Edge[k][j] < cost[j])
{
cost[j] = G.Edge[k][j];
parent[j] = k;
}
}
}